Manipulatoren für niedrige Decken: LIBRA MANIFLEX, die mobile Lösung für beengte Industrieräume
Wie transportiert man Industrielast bei begrenzter Höhe?
In Produktionsbereichen mit niedrigen Decken, beengten Zugängen oder eng beieinander stehenden Maschinen kann die Installation eines herkömmlichen Industrieroboters besonders komplex werden.
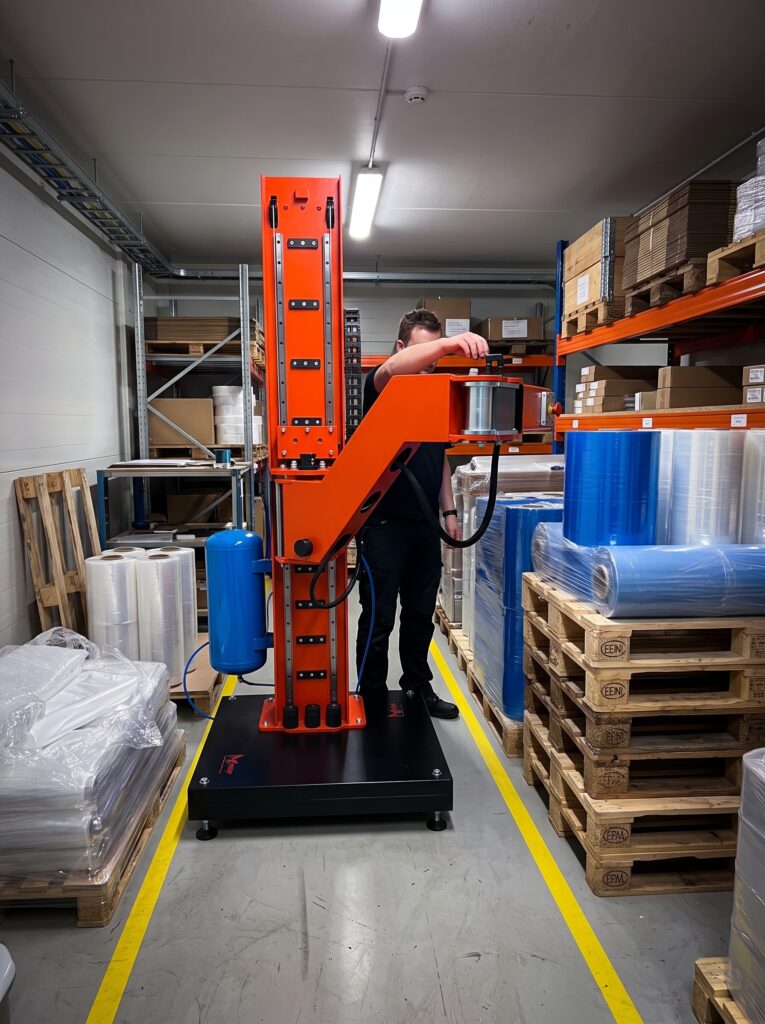
LIBRA von MANIFLEX, einer Marke von Move Italy, ist ein mobiler Vertikalsäulen-Manipulator mit Gelenkarm, der speziell für das Heben, den Transport und die Positionierung von Lasten auch in Umgebungen mit erheblichen Platzbeschränkungen entwickelt wurde.
Sein herausragendes Merkmal ist die Möglichkeit, die Geometrie des Manipulators an die betrieblichen Gegebenheiten des Unternehmens anzupassen, ohne dass dafür wesentliche Änderungen am Produktionslayout erforderlich sind.
Industrieroboter für niedrige Decken: Welche Herausforderungen gibt es?
Viele industrielle Handhabungssysteme erfordern eine beträchtliche Einbauhöhe, insbesondere wenn sie Hängekonstruktionen, herkömmliche Hubarme oder hochgelegene Fördersysteme verwenden.
Allerdings sind diese Voraussetzungen nicht in allen Produktionsumgebungen gegeben.
Die häufigsten Einschränkungen betreffen:
Niedrige Decken und begrenzte Arbeitshöhen.
Industrietore und Durchgänge mit begrenzter Höhe.
Es ist nicht möglich, Auslegerkräne oder hängende Konstruktionen zu installieren.
Enge Manövrierraum zwischen Maschinen und Produktionslinien.
Notwendigkeit, Lasten an verschiedene Standorte zu transportieren.
Kontrollierte Umgebungen und Reinräume mit spezifischen Maßvorgaben.
In diesen Fällen kann die Wahl eines kompakten, mobilen Manipulators eine Alternative zu herkömmlichen ortsfesten Anlagen darstellen.
LIBRA MANIFLEX: ein mobiler Manipulator, der für den Einsatz bei geringen Höhen konzipiert ist
LIBRA zeichnet sich durch seine kompakte vertikale Bauweise aus, kombiniert mit einem Gelenkarm, der es ermöglicht, verschiedene Punkte des Arbeitsbereichs zu erreichen, ohne dass zwangsläufig hängende Tragkonstruktionen erforderlich sind.
Die Maschine kann entsprechend der verfügbaren Höhe, der Art der Last und den erforderlichen Bewegungen konfiguriert werden.
Ein konkretes Beispiel hierfür ist eine LIBRA-Konfiguration, die für den Einsatz in einem Reinraum mit einer maximalen lichten Höhe von lediglich 2 Metern entwickelt wurde.
Trotz dieser Einschränkung sieht die entworfene Lösung Folgendes vor:
Die Höhe der Konstruktion ist an die Arbeitsumgebung angepasst.
Kompakte Grundfläche von 850 × 850 mm.
Gelenkarm mit einer Reichweite von bis zu 2 Metern.
Tragkraft von bis zu 120 kg bei einem Radius von 2 Metern in der beschriebenen Konfiguration.
Vollständig pneumatisches Fördersystem.
Auf das Bauteil zugeschnittenes Greifelement
Diese Eigenschaften zeigen, dass es möglich ist, einen Industrieroboter auch für Umgebungen zu entwickeln, in denen herkömmliche Lösungen räumliche Einschränkungen aufweisen.
Die angegebenen Leistungsdaten und Abmessungen beziehen sich auf eine konkret realisierte Anwendung und können je nach der gewünschten Konfiguration variieren.
Mobile Anlage: Flexibilität ohne feste Installationen
Einer der Hauptvorteile von LIBRA ist seine mobile und umstellbare Bauweise.
Im Gegensatz zu Säulenmanipulatoren, die fest am Boden verankert sind, kann LIBRA mit einem selbsttragenden Sockel ausgestattet werden, der es ermöglicht, das System je nach den in der Konfiguration vorgesehenen Modalitäten zwischen verschiedenen Arbeitsbereichen zu verlegen.
Diese Lösung ist besonders interessant für Unternehmen, die:
Bauteile an mehrere Arbeitsstationen transportieren.
Das Produktionslayout regelmäßig ändern.
Vermeiden Sie dauerhafte Installationen.
In Umgebungen zu arbeiten, in denen keine Eingriffe an den bestehenden Strukturen möglich sind.
Die Mobilität des Systems ermöglicht es zudem, einen flexibleren Einsatz der Fördergeräte innerhalb der Abteilung zu prüfen.
Gelenkarm und vertikale Hubbewegung für eine präzise Positionierung
Ein Regalbediengerät für niedrige Decken muss nicht nur kompakte Abmessungen aufweisen, sondern auch die Möglichkeit bieten, die Last im verfügbaren Raum effizient zu bewegen.
Aus diesem Grund kombiniert LIBRA vertikales Heben mit einem Gelenkarm, wodurch verschiedene Punkte am Arbeitsplatz erreicht und das Bauteil während der Handhabungsvorgänge begleitet werden können.
Die Greifvorrichtung kann für bestimmte Arbeitsvorgänge ausgelegt sein, darunter:
Aufnahme und Anheben der Last.
Seitliche Verschiebung.
Einbau in Maschinen oder Produktionslinien.
Drehung und Neigung des Bauteils.
Übergang von der vertikalen in die horizontale Position und umgekehrt.
Da sich diese Bewegungen individuell anpassen lassen, eignet sich LIBRA auch für Anwendungen, bei denen es nicht ausreicht, ein Gewicht anzuheben, sondern dieses präzise ausgerichtet werden muss.
Maßgeschneiderte Greifsysteme: ein Manipulator, viele Anwendungsmöglichkeiten
Ein weiteres Alleinstellungsmerkmal von LIBRA ist die Möglichkeit, spezifische Greifvorrichtungen für das zu transportierende Produkt zu entwickeln.
Der Manipulator kann mit pneumatischen Greifern, mechanischen Systemen, Spreizvorrichtungen, Saugnäpfen, Magneten oder maßgeschneiderten Greifvorrichtungen ausgestattet werden.
In der für eine Umgebung mit begrenzter Höhe entwickelten Konfiguration wurde LIBRA mit einem Greifsystem ausgestattet, das speziell für den Transport von Rollen mit unterschiedlichen Innendurchmessern ausgelegt ist und zudem eine Änderung der Ausrichtung der Last ermöglicht.
Diese Flexibilität macht den Manipulator besonders interessant für das Be- und Entladen von Maschinen, die Beschickung von Fertigungslinien sowie die Montage und Handhabung von Industriekomponenten.
Mobiler pneumatischer Manipulator für Reinräume und kontrollierte Umgebungen
In kontrollierten Produktionsumgebungen gehen Platzbeschränkungen häufig mit zusätzlichen Anforderungen hinsichtlich der Materialien, der Kontamination, der Reinigung und der Integration der Anlagen einher.
LIBRA kann in einer vollständig pneumatischen Ausführung entwickelt werden, wobei die Komponenten und Konstruktionsmerkmale entsprechend den geforderten Betriebsbedingungen festgelegt werden.
Diese Möglichkeit macht es besonders interessant für Anwendungen in folgenden Bereichen:
Pharmazeutik und Biomedizin.
Elektronik und Halbleiter.
Lebensmittel.
Chemiker.
Fertigung und Montage in kontrollierten Umgebungen.
Die Eignung für die jeweilige Reinraumklasse und die Anlagenprotokolle muss bereits in der Planungsphase überprüft werden.
MANIFLEX LIBRA: Wenn der Platz begrenzt ist, ist eine maßgeschneiderte Lösung die richtige Wahl
Es ist nicht immer möglich, eine Produktionsabteilung so umzugestalten, dass ein herkömmliches Hebesystem installiert werden kann.
In vielen Fällen ist es hingegen erforderlich, eine Förderlösung zu entwickeln, die sich an die bestehende Umgebung anpassen lässt und deren räumliche und betriebliche Vorgaben berücksichtigt.
Genau dieses Prinzip bildet die Grundlage von LIBRA MANIFLEX.
Ein mobiler, kompakter und individuell anpassbarer Industrieroboter, der für den Transport von Lasten auch dort konzipiert ist, wo die verfügbare Höhe und der Manövrierraum eine Herausforderung darstellen.
Suchen Sie einen Manipulator für niedrige Decken oder beengte Industriebereiche?
Das technische Team von Move Italy kann Ihre Anwendung bewerten und eine LIBRA-Konfiguration ausarbeiten, die auf die verfügbare Höhe, das Gewicht der Last, den Arbeitsradius und die erforderlichen Transportvorgänge abgestimmt ist.


