Ergonomiczna obsługa bez manipulatora kolumnowego: proste, kompaktne i dostosowane do potrzeb rozwiązanie
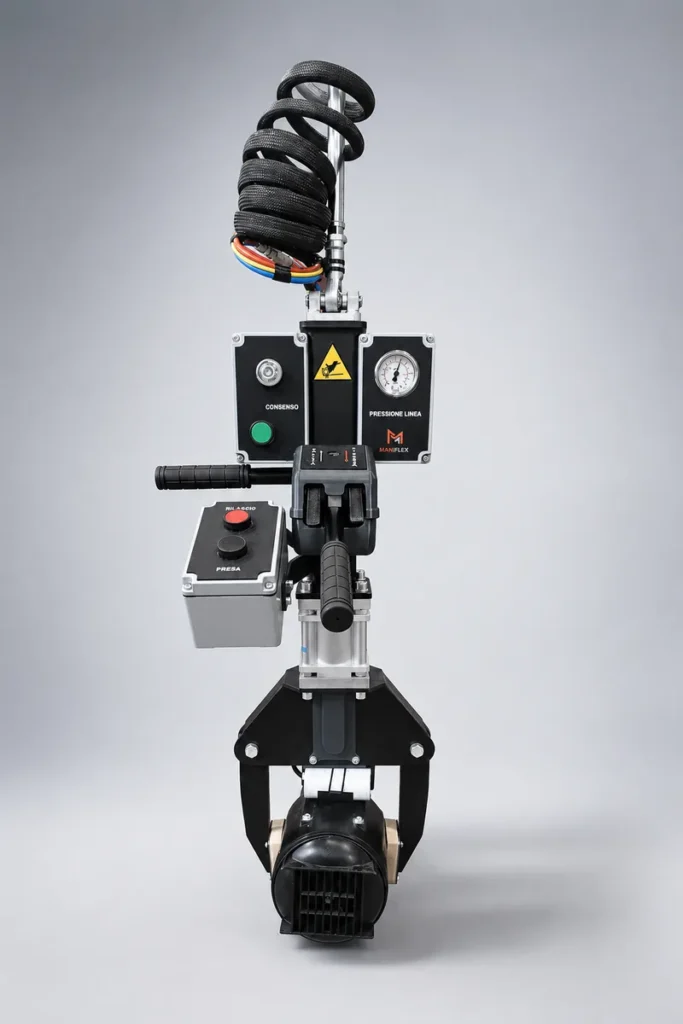
Dobra alternatywa dla tradycyjnych manipulatorów kolumnowych
Gdy aplikacja wymaga podniesienia, przeniesienia i ustawienia elementu w pozycji pionowej, nie zawsze konieczne jest zastosowanie tradycyjnego, kompletnego manipulatora przemysłowego zamontowanego na kolumnie.
Move Italy, poprzez markę Maniflex, opracowuje również bardziej kompaktowe i łatwe do zintegrowania rozwiązania, takie jak ten manipulator wyposażony w pneumatyczny siłownik podnoszący, zaprojektowany do montażu pod żurawiem ramionowym, konstrukcją podwieszaną lub istniejącym już w zakładzie systemem przesuwnym.
Rozwiązanie proste pod względem konstrukcyjnym, ale niezwykle skuteczne, gdy celem jest poprawa ergonomii i przyspieszenie powtarzalnych czynności związanych z przenoszeniem.
Ruch pionowy zapewnia siłownik, a zasięg roboczy – żuraw
Zasada działania jest prosta.
Siłownik pneumatyczny steruje ruchem pionowym ładunku, umożliwiając operatorowi podnoszenie i opuszczanie go w sposób kontrolowany oraz przy minimalnym wysiłku fizycznym.
Ruch poziomy i związany z nim zasięg roboczy zależą natomiast od konstrukcji, na której system jest zamontowany.
W przypadku żurawia ramionowego, na przykład, siłownik naturalnie dostosowuje się do dostępnego obszaru roboczego pod ramieniem żurawia, umożliwiając operatorowi przemieszczanie elementu między różnymi punktami stanowiska pracy.
Dzięki temu uzyskuje się wyjątkowo kompaktne rozwiązanie transportowe, maksymalnie wykorzystujące infrastrukturę, która może już istnieć na terenie zakładu produkcyjnego.
Dobra alternatywa dla tradycyjnych manipulatorów kolumnowych
Przemysłowe manipulatory przegubowe stanowią idealne rozwiązanie dla wielu złożonych zastosowań, zwłaszcza gdy wymagane są duże promienie robocze, obroty, pochylenia lub ruchy wielokierunkowe.
Istnieje jednak wiele zastosowań, w których wymagany ruch jest zasadniczo pionowy.
W takich przypadkach pneumatyczny podnośnik podwieszany może stanowić prostszą i bardziej konkurencyjną alternatywę, zachowując jednocześnie główne zalety ergonomiczne związane z wspomaganym przemieszczaniem ładunków.
Brak specjalnej konstrukcji nośnej pozwala ponadto na:
- wykorzystać już zainstalowane żurawie ramionowe lub konstrukcje podwieszane;
- zmniejszyć zajmowaną powierzchnię podłogi;
- uproszczenie integracji w obrębie stanowiska pracy;
- ograniczyć nakłady inwestycyjne w porównaniu z bardziej złożonymi systemami transportu;
- stworzyć ergonomiczne stanowiska pracy zaprojektowane specjalnie pod kątem danego procesu produkcyjnego.
Od palety do linii produkcyjnej: typowe zastosowanie
Szczególnie dobrym przykładem jest operacja „pick and carry” – przenoszenie komponentów przemysłowych z palety na linię produkcyjną.
Wyobraźmy sobie operatora, który musi wielokrotnie pobierać silnik lub element mechaniczny z palety i umieszczać go na maszynie, linii montażowej lub stanowisku roboczym.
Podnośnik pneumatyczny umożliwia uchwycenie elementu za pomocą specjalnego narzędzia, podniesienie go praktycznie bez wysiłku i przetransportowanie do wymaganego miejsca przy pomocy ruchu żurawia ramowego.
Po dotarciu do miejsca docelowego siłownik umożliwia precyzyjne opuszczenie ładunku.
Operator kieruje ruchem, zamiast fizycznie podtrzymywać ciężar.
Koncepcja ta może przyczynić się do tego, by powtarzalne czynności stały się bardziej ergonomiczne, płynne i kontrolowane.
Nie tylko szczypce: system, który można dostosować do obciążenia
Jedną z głównych zalet tego rozwiązania jest możliwość pełnego dostosowania systemu chwytania do indywidualnych potrzeb.
Siłownik podnoszący można bowiem łączyć z różnymi rodzajami osprzętu, między innymi:
Szczypce mechaniczne lub pneumatyczne, idealne do elementów o określonej geometrii i konkretnych punktach chwytu.
Systemy magnetyczne, które można wykorzystywać do przenoszenia elementów ferromagnetycznych.
Przyssawki i systemy próżniowe, szczególnie odpowiednie do płaskich powierzchni lub elementów, na których nie można zastosować tradycyjnego mocowania mechanicznego.
Sprzęt jest dobierany i projektowany z uwzględnieniem takich cech, jak waga, geometria, materiał, powierzchnia, środek ciężkości, orientacja oraz sposób, w jaki element ma zostać umieszczony.
Od potrzeb klienta do rozwiązania: podejście Move Italy
System ten dobrze odzwierciedla filozofię, zgodnie z którą firma Move Italy opracowuje swoje rozwiązania w zakresie podnoszenia i transportu materiałów.
Nie zawsze właściwym rozwiązaniem jest maszyna standardowa.
Wychodzimy od rzeczywistych potrzeb klienta: analizujemy element, który ma być przenoszony, jego masę, częstotliwość cyklu, dostępną przestrzeń, stanowisko operatora oraz infrastrukturę, która ewentualnie już istnieje w zakładzie.
Na podstawie tej analizy może powstać zupełnie nowe rozwiązanie lub, jak w tym przypadku, system zaprojektowany tak, aby idealnie zintegrować się z już zainstalowanym żurawiem ramionowym.
Możliwość opracowywania chwytaków, przyssawek, systemów magnetycznych i specjalistycznego wyposażenia na zamówienie pozwala ponadto dostosować tę samą zasadę transportu do bardzo różnych zastosowań przemysłowych.
Rozwiązanie dostosowane do procesu
Celem nie jest zatem jedynie dostarczenie podnośnika.
Celem jest zaprojektowanie systemu, który stanie się naturalną częścią procesu produkcyjnego.
W niektórych zastosowaniach może być konieczny kompletny manipulator przegubowy. W innych przypadkach najskuteczniejszym rozwiązaniem może być coś znacznie prostszego: siłownik pneumatyczny, odpowiedni system chwytania oraz konstrukcja podnosząca już dostępna w zakładzie.
Właśnie w umiejętności dostrzeżenia tej różnicy przejawia się podejście Move Italy do transportu przemysłowego.
Analizować. Projektować. Integrować.
Aby stworzyć rozwiązanie w zakresie transportu, które jest rzeczywiście dostosowane do potrzeb klienta.


