Manipulador móvil vertical
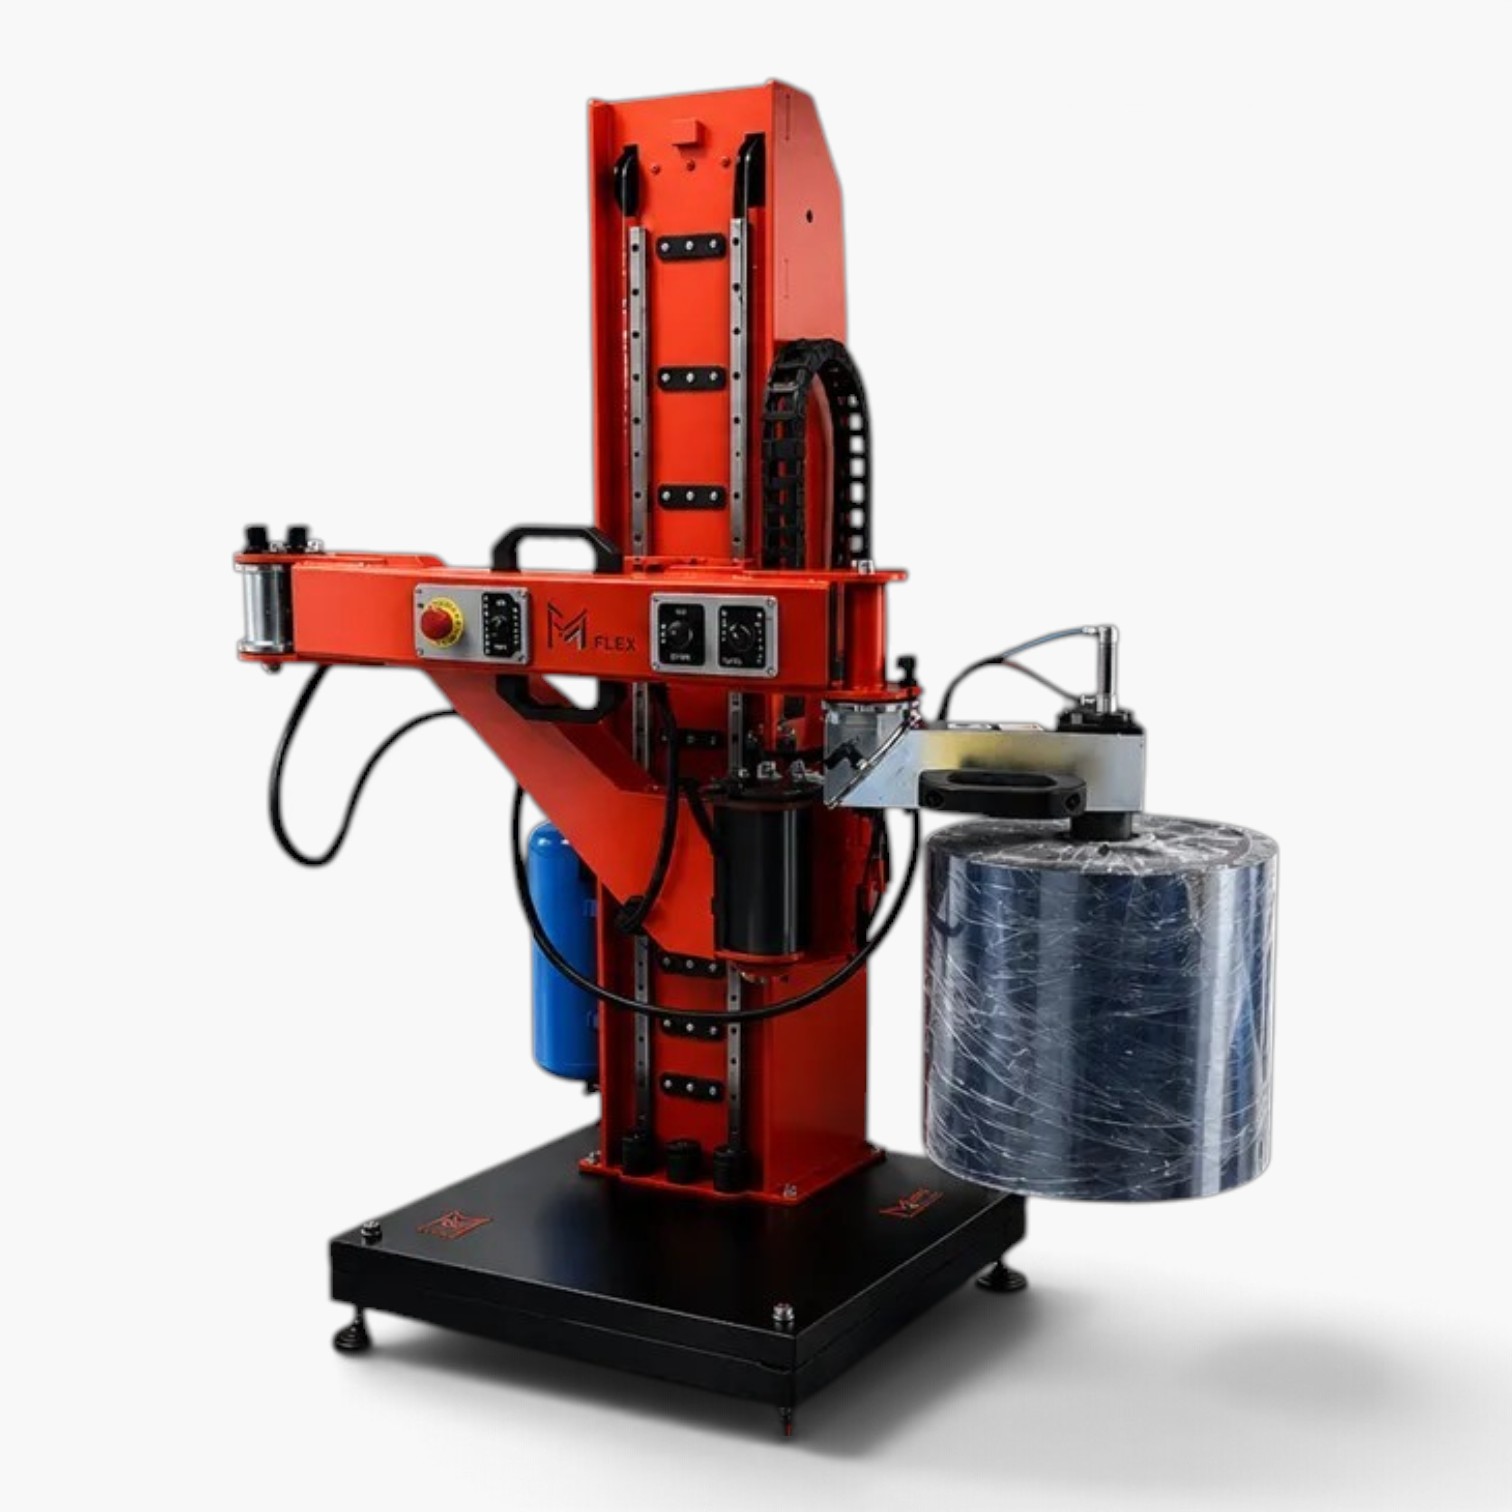
Características principales de LIBRA
- Elevación vertical de la carga
- Brazo articulado para llegar a distintos puntos del área de trabajo
- Alcance operativo configurable, de hasta 2 m en la configuración descrita
- Capacidad de hasta 120 kg con un radio de 2 m en la configuración que se muestra
- Base compacta de 850 × 850 mm
- Estructura móvil y reubicable
- Posibilidad de configuración totalmente neumática, eléctrica o electroneumática
- Posibilidad de instalación en entornos controlados y salas blancas
- Equipos de sujeción diseñados a medida
- Posibilidad de mover la carga en diferentes orientaciones
- Dimensiones, prestaciones y geometrías personalizables según la aplicación
LIBRA
Manipulador compacto con elevación vertical y brazo articulado
LIBRA de MANIFLEX es un manipulador industrial móvil vertical diseñado para levantar, mover y colocar con precisión cargas en entornos de producción con espacios reducidos, accesos limitados o necesidades operativas específicas.
Su estructura compacta y su brazo articulado con elevación vertical te permiten alcanzar y manipular la carga sin ocupar mucho espacio. Las dimensiones, la capacidad, el radio de acción y el sistema de sujeción se pueden diseñar y configurar según la aplicación que necesites.
Por eso, LIBRA es una solución especialmente interesante cuando un manipulador tradicional de columna resulta demasiado voluminoso o cuando hace falta poder mover el sistema de manipulación entre diferentes puestos de trabajo.
Diseñado para trabajar en espacios reducidos
LIBRA, un manipulador móvil de columna vertical, se ha diseñado para resolver aplicaciones en las que no basta con levantar una carga: la máquina debe poder integrarse en un proceso de producción ya existente, adaptándose a puertas, pasillos, techos bajos, maquinaria, distribuciones de producción y espacios de trabajo reducidos.
En una de las configuraciones desarrolladas por MANIFLEX, el manipulador móvil de columna vertical se ha diseñado para funcionar dentro de una sala limpia con una altura máxima disponible de solo 2 metros, manteniendo una base extremadamente compacta de 850 × 850 mm y un radio de acción de hasta 2 metros.
Esta configuración te permite mover cargas de hasta 120 kg con un radio de acción de 2 metros.
Equipos de sujeción a medida
Una de las principales ventajas del manipulador LIBRA es que te permite integrar diferentes sistemas de sujeción, diseñados en función del componente que haya que manipular.
En la configuración que se muestra, el manipulador está equipado con un expansor específico para la manipulación de bobinas, diseñado para adaptarse a bobinas con diferentes diámetros internos y permitir su manipulación y reposicionamiento.
No obstante, LIBRA se puede configurar con diferentes equipos, por ejemplo:
- pinzas mecánicas o neumáticas
- pinzas para bobinas
- sistemas de sujeción para ejes o orificios centrales
- ventosas
- sistemas magnéticos
- herramientas especiales diseñadas a medida.
Además, el equipo se puede diseñar para permitir operaciones adicionales como agarrar, levantar, girar, inclinar y pasar de la posición vertical a la horizontal y viceversa, según las necesidades del ciclo de producción.
Aplicaciones y sectores de referencia
Dependiendo del equipo instalado, LIBRA no solo puede levantar la pieza, sino también controlar su orientación durante la manipulación.
Esto te permite, por ejemplo, coger una bobina o un componente en posición vertical y colocarlo en posición horizontal, o hacer lo contrario.
Una característica importante para los procesos de:
- carga y descarga de máquinas
- alimentación de las líneas de producción
- colocación en mandriles
- manipulación de bobinas
- montaje y preparación de los componentes
Un manipulador diseñado pensando en la aplicación
LIBRA no es una máquina estándar a la que el proceso tenga que adaptarse.
Es el manipulador el que se adapta al proceso.
MANIFLEX analiza el peso y la geometría del componente, el punto de agarre, los movimientos necesarios, la altura disponible, el radio de acción, los obstáculos presentes y las características del entorno de producción.
Partiendo de ahí, se pueden personalizar:
altura de la estructura, dimensiones de la base, capacidad de elevación, radio del brazo articulado, recorrido vertical, sistema neumático, equipo de sujeción y modos de rotación y manipulación de la carga.
Esto permite desarrollar una solución a medida incluso para aplicaciones en las que no se puede instalar un manipulador industrial estándar


