Braço manipulador móvel
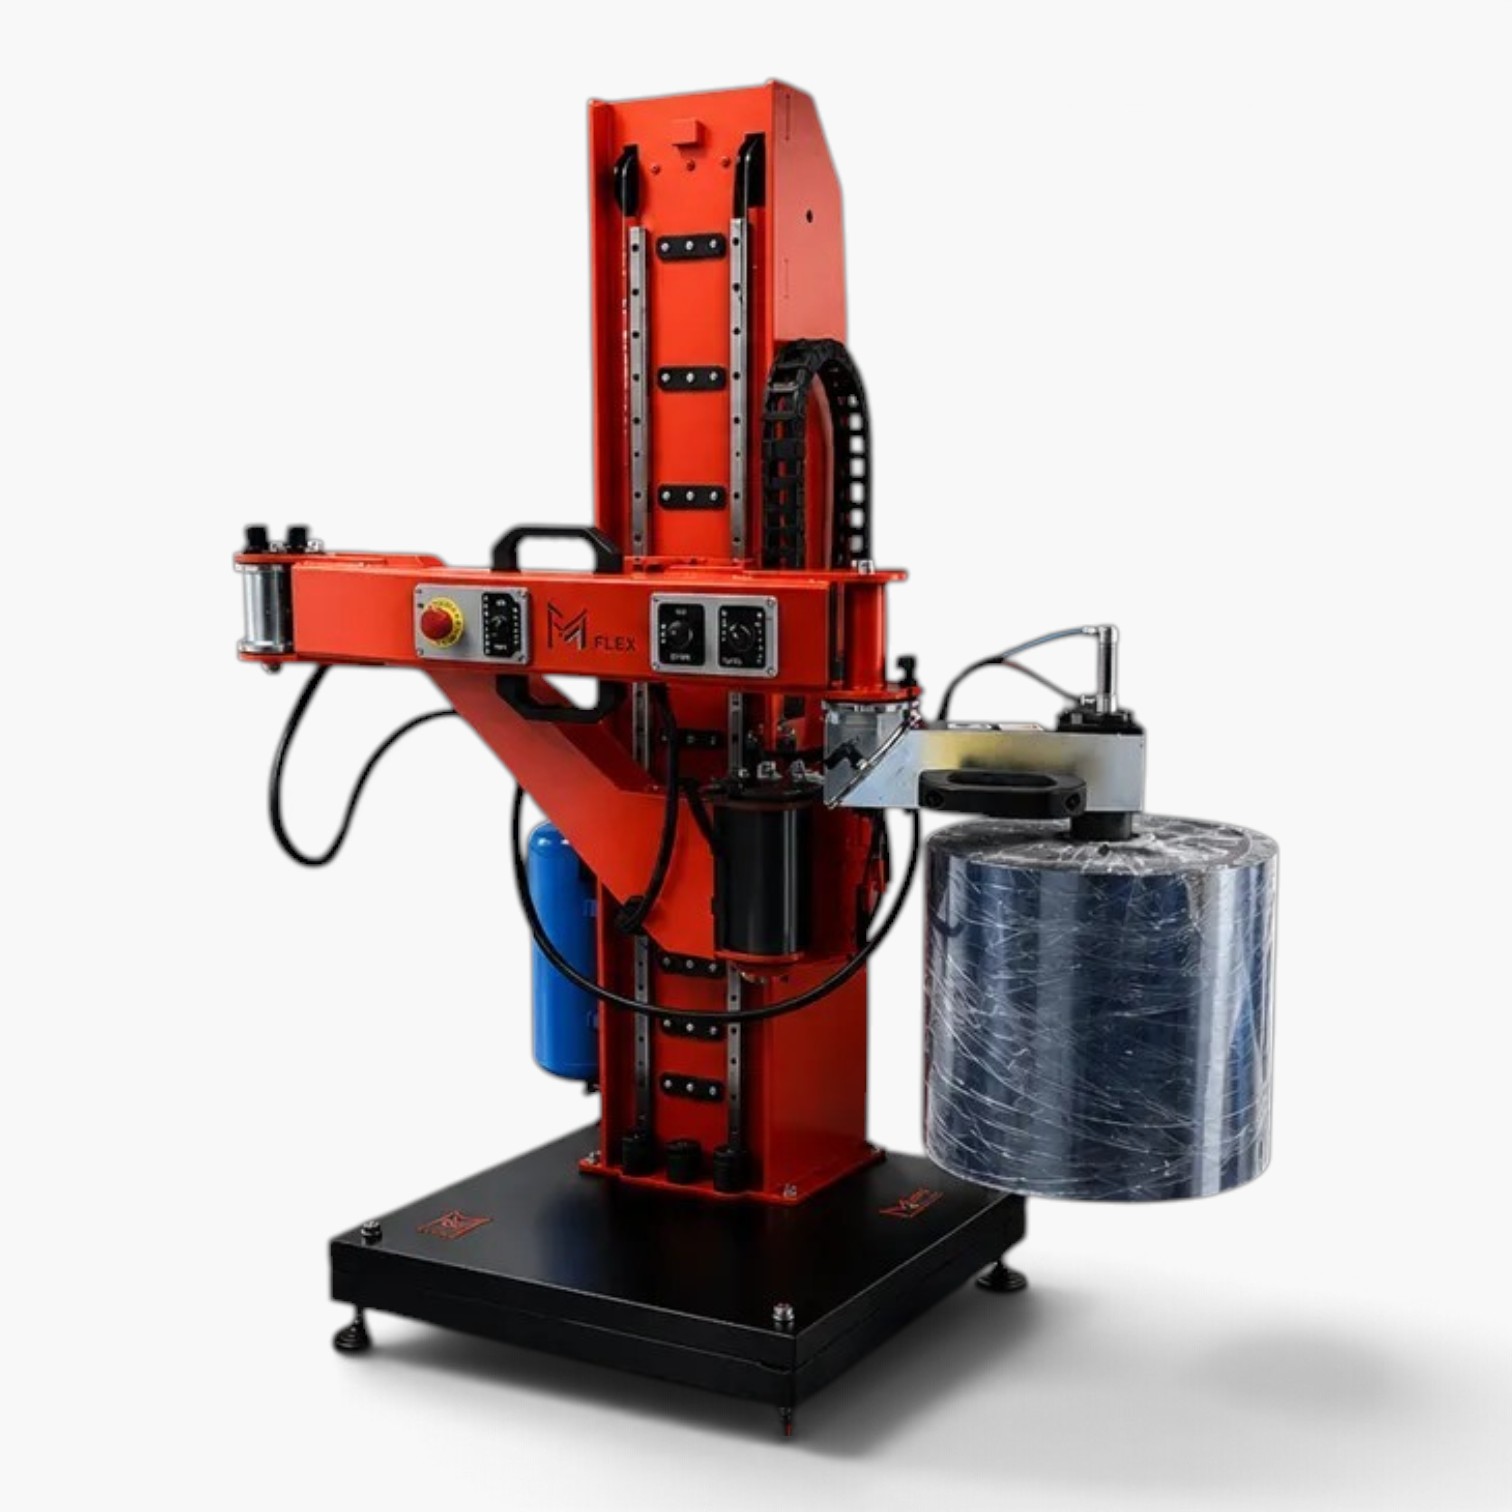
Principais características do LIBRA Braço manipulador móvel
- Elevação vertical da carga
- Braço articulado para alcançar diferentes pontos da área de trabalho
- Raio de ação configurável, até 2 m na configuração descrita
- Capacidade até 120 kg num raio de 2 m na configuração ilustrada
- Base compacta 850 × 850 mm
- Estrutura móvel e reposicionável
- Possibilidade de configuração totalmente pneumática, elétrica ou eletropneumática
- Possibilidade de implementação em ambientes controlados e salas limpas
- Equipamentos de preensão concebidos à medida
- Possibilidade de movimentar a carga em diferentes orientações
- Dimensões, desempenho e geometrias personalizáveis consoante a aplicação
LIBRA
Manipulador compacto com elevação vertical e braço articulado
O LIBRA da MANIFLEX é um manipulador industrial móvel vertical concebido para o levantamento, movimentação e posicionamento preciso de cargas em ambientes de produção caracterizados por espaços reduzidos, acessos limitados ou necessidades operacionais específicas.
A estrutura compacta e o braço articulado com elevação vertical permitem alcançar e movimentar a carga, mantendo uma pegada extremamente reduzida. As dimensões, a capacidade, o raio de ação e o sistema de preensão podem ser projetados e configurados de acordo com a aplicação do cliente.
O LIBRA Braço manipulador móvel é, portanto, uma solução particularmente interessante quando um manipulador tradicional de coluna é demasiado volumoso ou quando é preciso poder deslocar o sistema de movimentação entre diferentes postos de trabalho.
Concebido para funcionar em espaços reduzidos
O LIBRA, um manipulador móvel com coluna vertical, foi concebido para dar resposta a aplicações em que não basta simplesmente levantar uma carga: a máquina tem de se poder integrar num processo de produção já existente, tendo em conta portas, passagens, tetos baixos, máquinas, disposições de produção e áreas operacionais restritas.
Numa das configurações desenvolvidas pela MANIFLEX, o manipulador móvel com coluna vertical foi concebido para funcionar dentro de uma sala limpa com uma altura máxima disponível de apenas 2 metros, mantendo uma base extremamente compacta de 850 × 850 mm e um raio de ação de até 2 metros.
Esta configuração permite movimentar cargas até 120 kg num raio de ação de 2 metros.
Equipamentos de preensão personalizados
Uma das principais vantagens do manipulador LIBRA é a possibilidade de integrar diferentes sistemas de preensão, desenvolvidos em função do componente que tem de ser movimentado.
Na configuração apresentada, o manipulador está equipado com um expansor específico para a movimentação de bobinas, concebido para se adaptar a bobinas com diferentes diâmetros internos e para permitir a sua movimentação e reposicionamento.
No entanto, o LIBRA pode ser configurado com diferentes equipamentos, por exemplo:
- pinças mecânicas ou pneumáticas
- pinças para bobinas
- sistemas de fixação para eixos ou orifícios centrais
- ventosas
- sistemas magnéticos
- ferramentas especiais feitas à medida.
O equipamento também pode ser concebido para permitir operações adicionais, como agarrar, levantar, rodar, inclinar e passar da posição vertical para a horizontal e vice-versa, consoante as necessidades do ciclo de produção.
Aplicações e setores de referência
Dependendo do equipamento instalado, o LIBRA pode não só levantar a peça, mas também controlar a sua orientação durante a movimentação.
Isto permite, por exemplo, retirar uma bobina ou um componente na posição vertical e colocá-lo na posição horizontal, ou fazer o contrário.
Uma característica importante para processos de:
- carga e descarga de máquinas
- alimentação das linhas de produção
- posicionamento nos mandris
- manuseamento de bobinas
- montagem e preparação dos componentes
Um manipulador concebido a pensar na aplicação
A LIBRA não é uma máquina padrão à qual o processo tenha de se adaptar.
É o manipulador que é configurado em função do processo.
A MANIFLEX analisa o peso e a geometria do componente, o ponto de preensão, os movimentos necessários, a altura disponível, o raio de ação, os obstáculos presentes e as características do ambiente de produção.
Com base nisso, é possível personalizar:
altura da estrutura, dimensões da base, capacidade de elevação, raio do braço articulado, curso vertical, sistema pneumático, equipamento de preensão e modos de rotação e movimentação da carga.
Isto permite desenvolver uma solução personalizada mesmo para aplicações em que não é possível instalar um manipulador industrial padrão


