Manipulateur mobile vertical
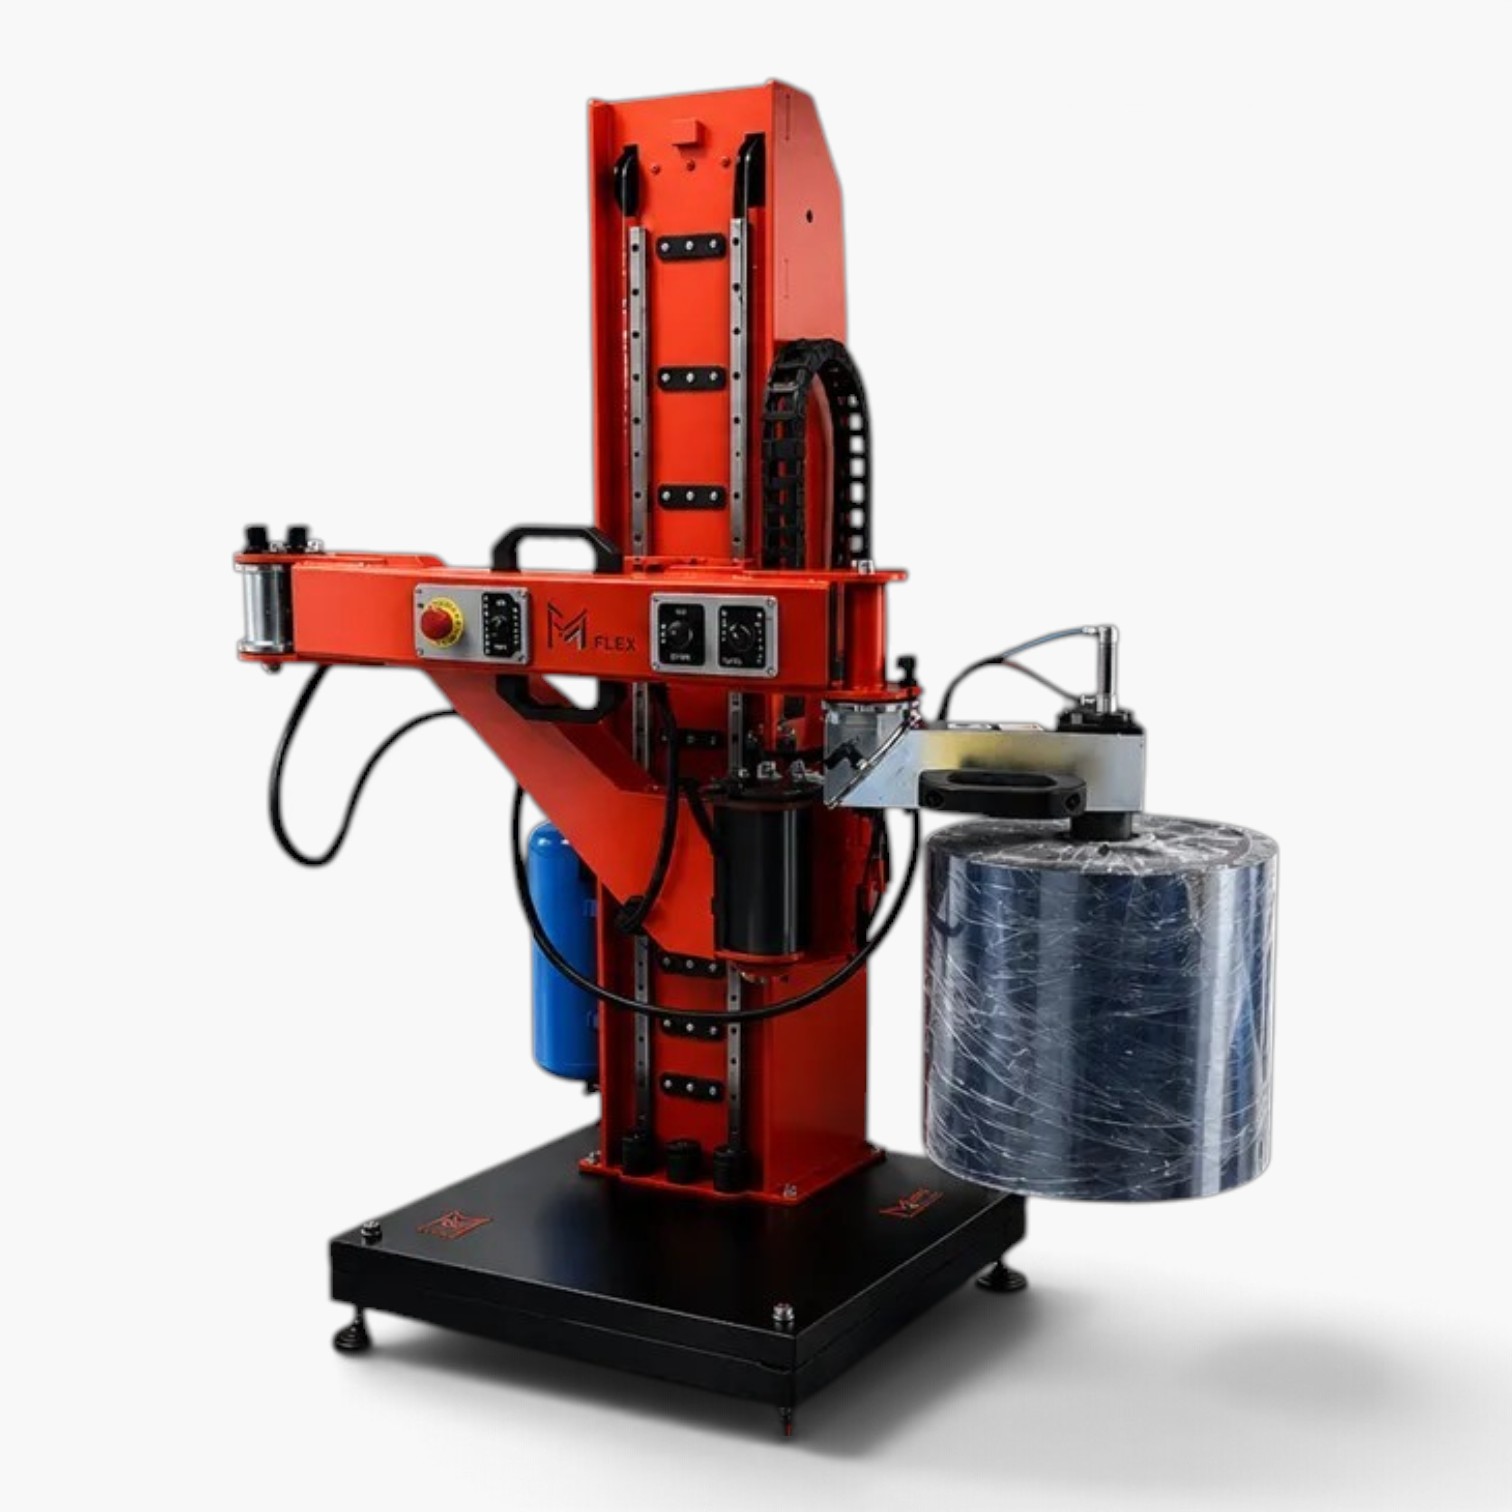
Principales caractéristiques de LIBRA
- Levage vertical de la charge
- Bras articulé permettant d’atteindre différents points de la zone de travail
- Portée de fonctionnement configurable, jusqu’à 2 m dans la configuration décrite
- Capacité allant jusqu’à 120 kg pour un rayon de 2 m dans la configuration illustrée
- Socle compact 850 × 850 mm
- Structure mobile et repositionnable
- Possibilité d’une configuration entièrement pneumatique, électrique ou électropneumatique
- Possibilité de mise en œuvre dans des environnements contrôlés et des salles blanches
- Équipements de préhension conçus sur mesure
- Possibilité de manipuler la charge selon différentes orientations
- Dimensions, performances et géométries personnalisables en fonction de l’application
BALANCE
Manipulateur compact à levage vertical et bras articulé
Le LIBRA de MANIFLEX est un manipulateur industriel mobile vertical conçu pour le levage, la manutention et le positionnement précis de charges dans des environnements de production caractérisés par des espaces restreints, des accès limités ou des exigences opérationnelles particulières.
La structure compacte et le bras articulé à levage vertical permettent d’atteindre et de manipuler la charge tout en conservant un encombrement extrêmement réduit. Les dimensions, la capacité, la portée et le système de préhension peuvent être conçus et configurés en fonction de l’application du client.
LIBRA constitue donc une solution particulièrement intéressante lorsqu’un manipulateur à colonne traditionnel s’avère trop encombrant ou lorsqu’il est nécessaire de pouvoir déplacer le système de manutention d’un poste de travail à l’autre.
Conçu pour fonctionner dans des espaces restreints
LIBRA, manipulateur mobile à colonne verticale, a été conçu pour répondre aux besoins des applications dans lesquelles il ne suffit pas simplement de soulever une charge : la machine doit pouvoir s’intégrer au sein d’un processus de production existant tout en tenant compte des portes, des passages, des plafonds bas, des machines, de la configuration de la production et des espaces de travail restreints.
Dans l’une des configurations mises au point par MANIFLEX, le manipulateur mobile à colonne verticale a été conçu pour fonctionner à l’intérieur d’une salle blanche dont la hauteur maximale disponible n’est que de 2 mètres, tout en conservant un encombrement au sol extrêmement réduit de 850 × 850 mm et une portée opérationnelle pouvant atteindre 2 mètres.
Cette configuration permet de manipuler des charges allant jusqu’à 120 kg dans un rayon d’action de 2 mètres.
Équipements de préhension sur mesure
L’un des principaux avantages du manipulateur LIBRA réside dans la possibilité d’intégrer différents systèmes de préhension, conçus en fonction de la pièce à manipuler.
Dans la configuration présentée, le manipulateur est équipé d’un dispositif d’écartement spécifique à la manutention de bobines, conçu pour s’adapter à des bobines de différents diamètres intérieurs et pour permettre leur manutention et leur repositionnement.
LIBRA peut toutefois être configuré avec différents équipements, par exemple :
- pinces mécaniques ou pneumatiques
- pinces pour bobines
- systèmes de serrage pour arbres ou alésages centraux
- ventouses
- systèmes magnétiques
- des outils spéciaux conçus sur mesure.
L’équipement peut en outre être conçu pour permettre des opérations supplémentaires telles que la préhension, le levage, la rotation, l’inclinaison et le passage de la position verticale à la position horizontale et inversement, en fonction des besoins du cycle de production.
Applications et secteurs d'activité concernés
En fonction de l’équipement installé, LIBRA peut non seulement soulever la pièce, mais aussi contrôler son orientation pendant la manutention.
Cela permet, par exemple, de prélever une bobine ou un composant en position verticale et de le placer en position horizontale, ou d’effectuer l’opération inverse.
Une caractéristique importante pour les processus de :
- chargement et déchargement des machines
- alimentation des lignes de production
- positionnement sur les mandrins
- manutention des bobines
- assemblage et préparation des composants
Un manipulateur conçu en fonction de l’application
LIBRA n’est pas une machine standard à laquelle le processus doit s’adapter.
C’est le manipulateur qui est configuré en fonction du processus.
MANIFLEX analyse le poids et la géométrie de la pièce, le point de préhension, les mouvements requis, la hauteur disponible, le rayon d’action, les obstacles présents et les caractéristiques de l’environnement de production.
Sur cette base, il est possible de personnaliser :
hauteur de la structure, dimensions de la base, capacité de levage, rayon d’action du bras articulé, course verticale, système pneumatique, dispositif de préhension et modes de rotation et de manutention de la charge.
Cela permet de développer une solution sur mesure, même pour des applications dans lesquelles un manipulateur industriel standard ne peut pas être installé


